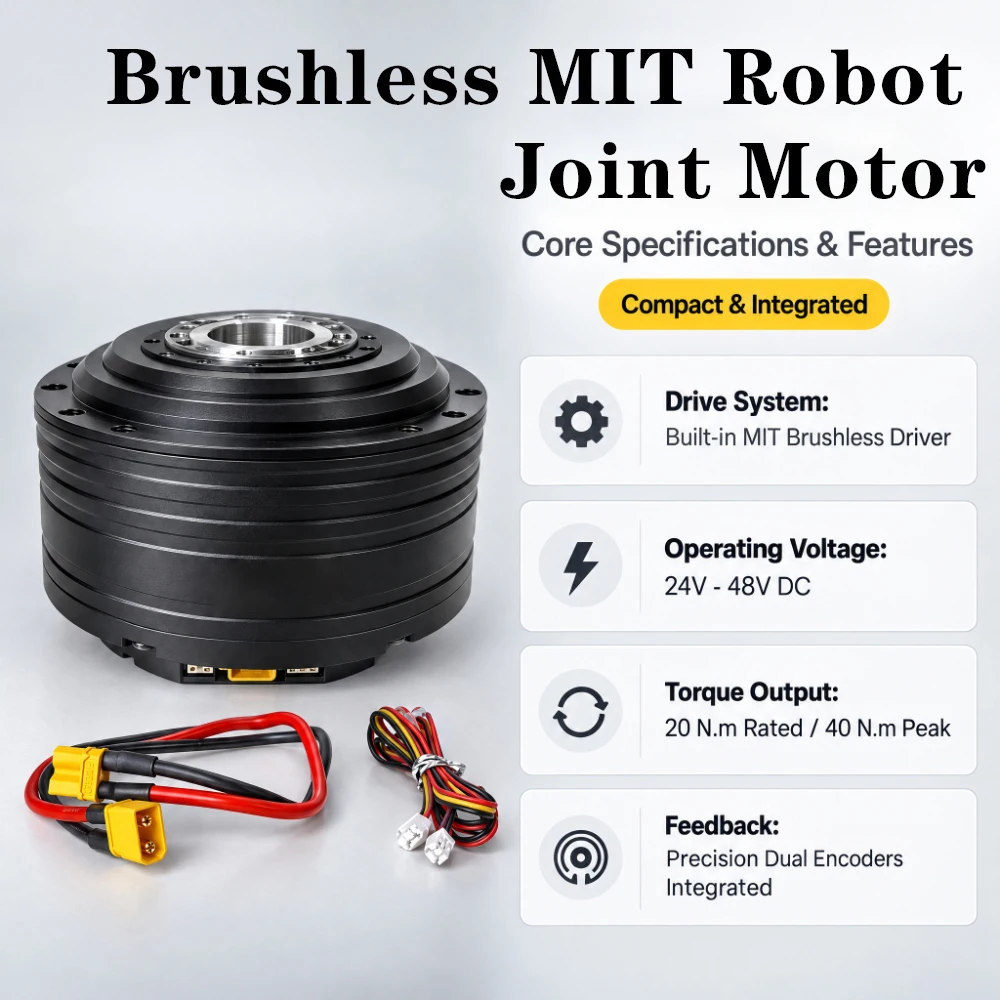
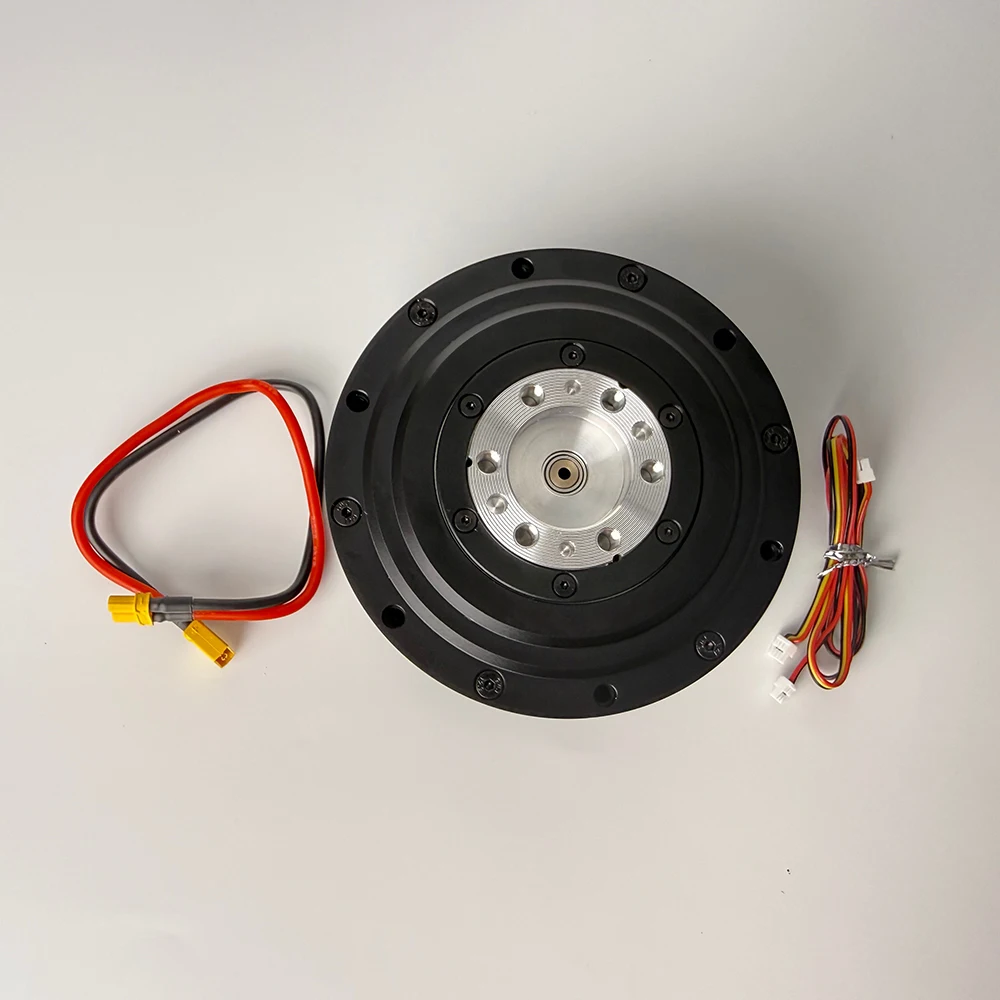
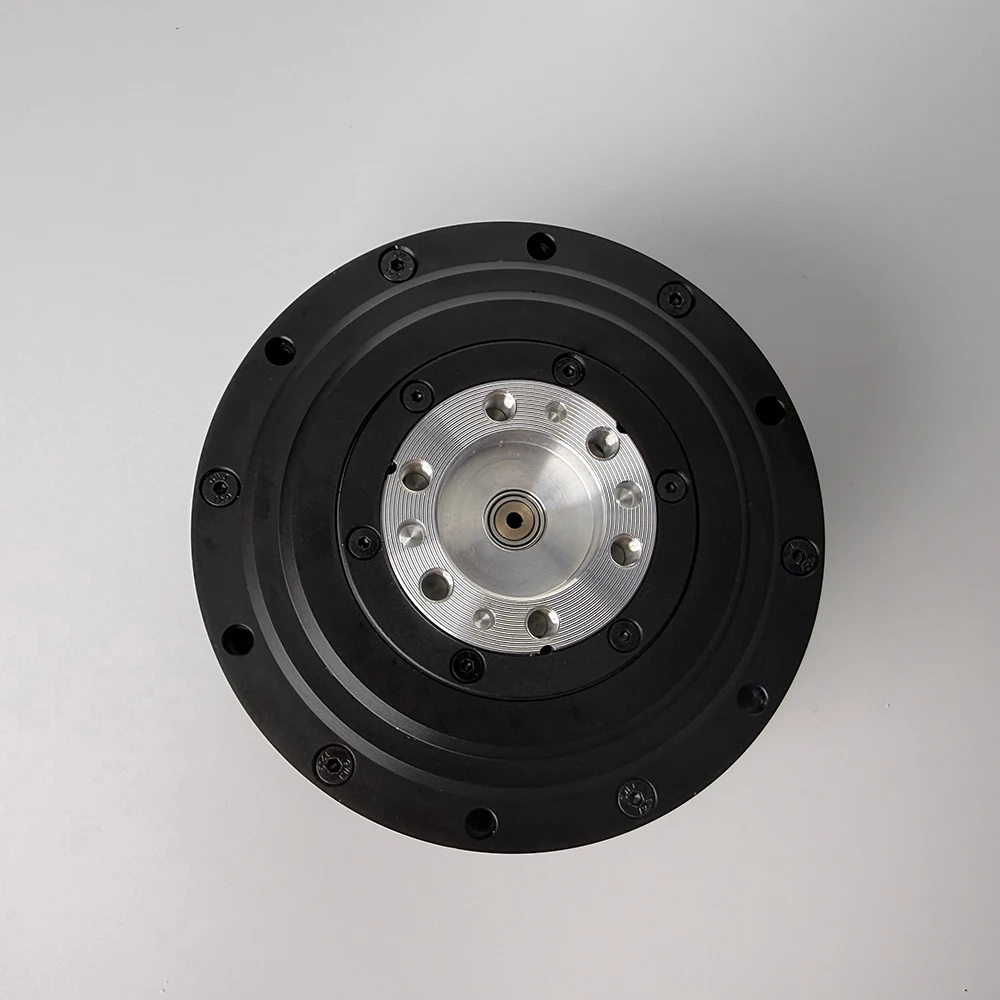
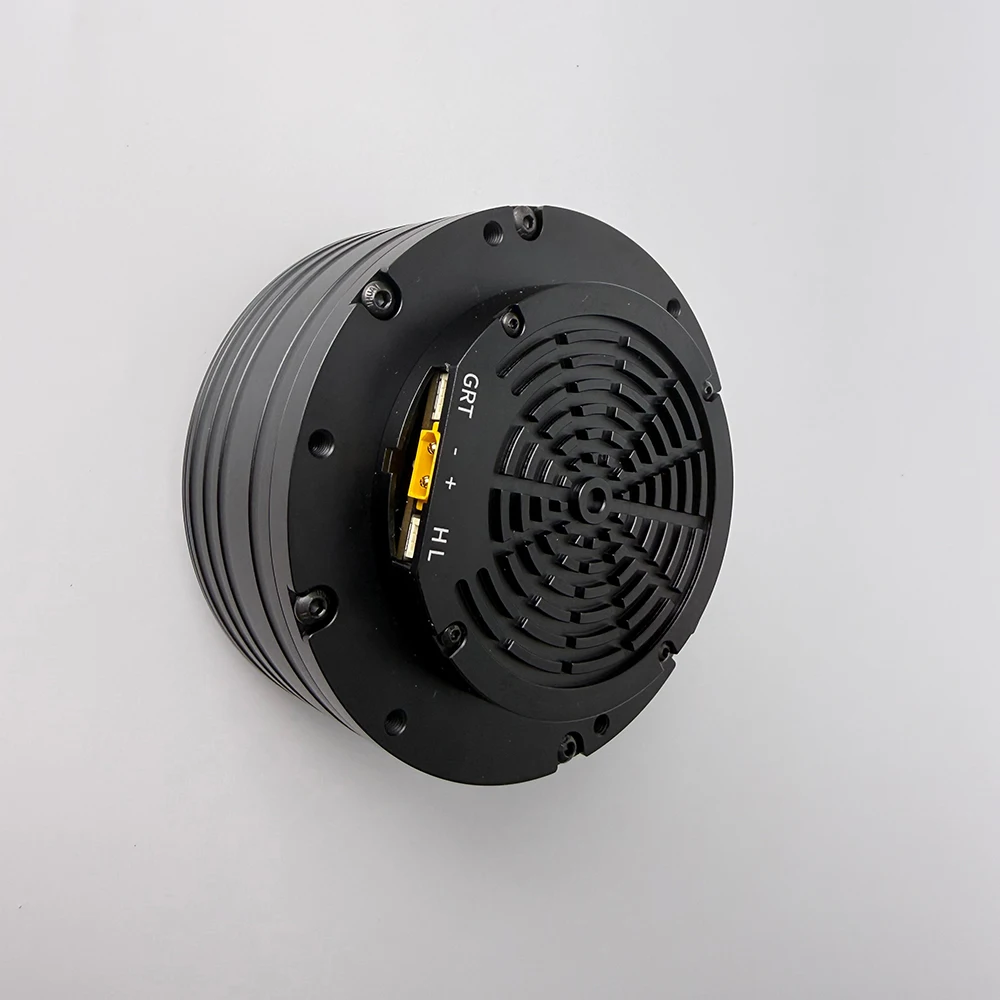
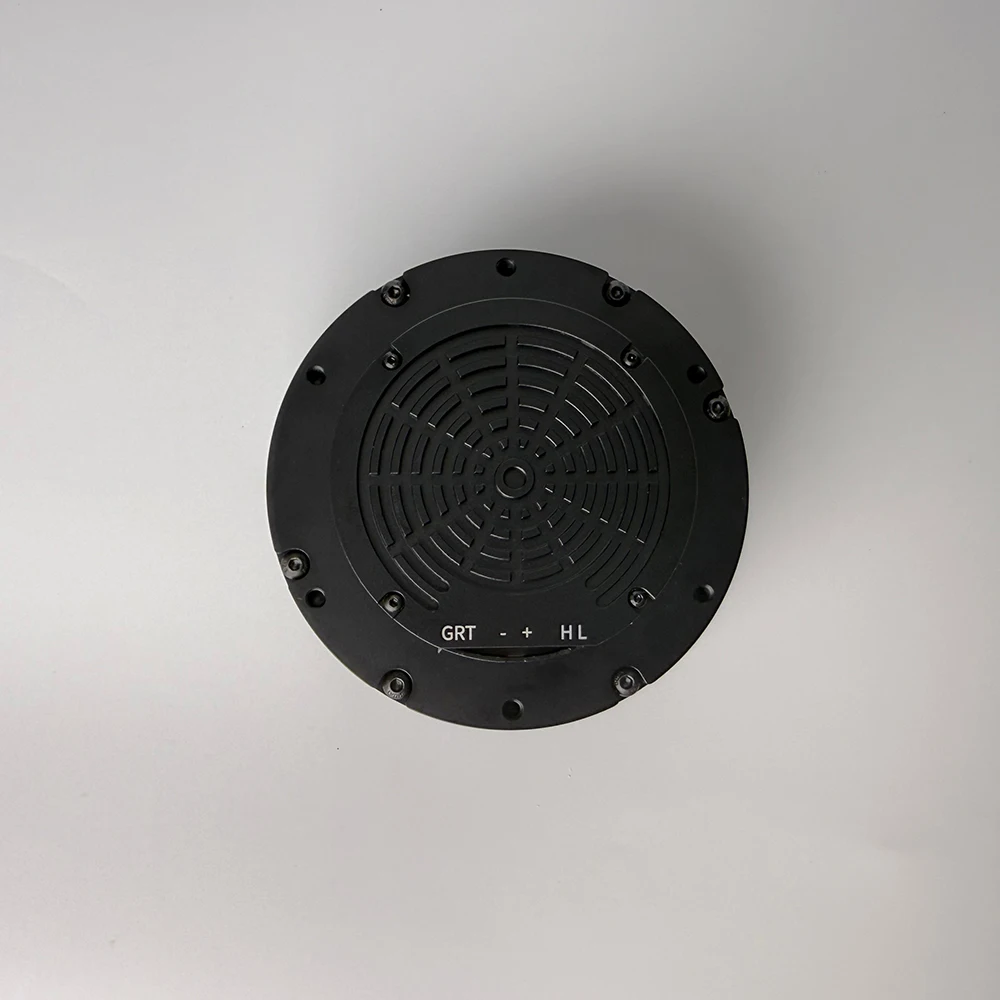
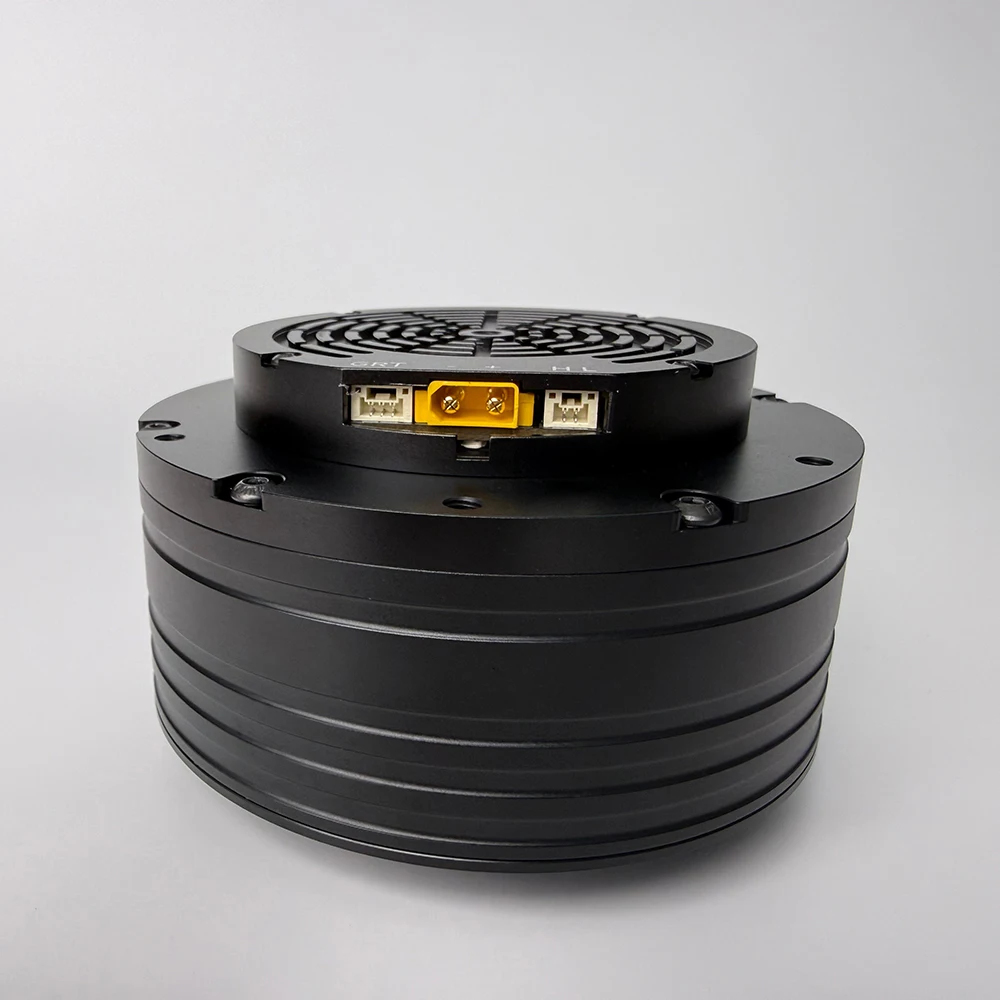
กำลังมองหาฟังก์ชันและความหรูหรา? มอเตอร์ข้อต่อหุ่นยนต์ MIT ควบคุมด้วยอิมพีแดนซ์ เอ็นโค้ดเดอร์คู่ ลูกปืนแบบ Cross-Roller CAN-BUS หุ่นยนต์สี่ขา โครงกระดูกภายนอก แขนหุ่นยนต์ ตอบโจทย์ทุกอย่าง. รูปลักษณ์ทันสมัยที่รวมประสิทธิภาพและความสะดวกได้อย่างสมบูรณ์. ค้นพบสินค้ายอดนิยมและประหยัดได้มากขึ้น — ที่ Posegg.com เท่านั้น.